Een bureau uit het begin van de jaren tachtig. Een fax, een telefoon met snoer, een rolodex vol visitekaartjes, een rekenmachine, een woordenboek, een globe en een kalender aan de muur. Elk ding doet één taak, en doet die goed. In 2014 staan er nog een laptop, een telefoon en een zonnebril. De taken zijn niet verdwenen. Ze zijn software geworden.
Dat beeld komt uit een filmpje van 55 seconden dat ik in presentaties vaak laat zien. Voor mij is het de kortste uitleg van waarom humanoids interessant zijn: één lichaam dat steeds nieuwe taken leert, in plaats van een nieuwe machine voor elke taak. Maar een robot is geen laptop. Voor stabiel werk met veel volume is een machine die precies één ding doet nog altijd sneller, zuiniger en makkelijker te onderhouden. Dit stuk zet de redenering en de tegenzaak naast elkaar, en eindigt met een vuistregel: wanneer kies je wat?
Een bureau vol apparaten
Het filmpje heet The Evolution of the Desk en komt uit 2014. Het is een productie van BestReviews, de makers van een site met productreviews, destijds gevestigd bij het Harvard Innovation Lab. De fotografie is van Doug Thomsen, de techniek van Anton Georgiev. De oudste kopie die wij vonden, staat op Vimeo bij het designplatform designboom, geüpload op 30 september 2014, met BestReviews als bron. Een eigen upload van BestReviews vonden we niet. Daarna ging het filmpje de wereld rond.
De spullen zijn echt: een deel kochten de makers bij verkopers op eBay, de rest kwam uit kelders en van garageverkopen. Dan verandert het ene ding na het andere in een icoontje dat de computer in vliegt. De fax wordt een pdf, de rolodex LinkedIn, de fotolijst YouTube. Aan het eind hangen alle apps op een rij boven de laptop.
Het punt is niet dat er minder spullen op je bureau staan. Het punt is dat het werk verhuisde: van veel losse apparaten met elk één functie, naar één algemeen apparaat waar de functie als software op staat. Wil je iets nieuws, dan installeer je een programma. Je koopt geen nieuw apparaat.
Dit patroon zagen we vaker
In de jaren zeventig kocht een kantoor dat veel tekst verwerkte een speciale tekstverwerker: een machine met eigen scherm, eigen toetsenbord en eigen software, die precies dat ene kon. Wang Laboratories was de grote naam. Toen in 1981 de IBM pc kwam, veranderde dat. Vanaf 1982 kwamen er voor de pc programma's als WordStar en MultiMate, en MultiMate leek bewust op het Wang-systeem. De pc kon naast tekst ook rekenbladen en andere programma's draaien. Daar kon een machine voor één taak niet tegenop. In de jaren daarna stortte de markt voor losse tekstverwerkers in. Wang vroeg in 1992 faillissementsbescherming aan en werd in 1999 overgenomen door het Nederlandse Getronics.
Hetzelfde gebeurde in je broekzak. Apple presenteerde de iPhone in januari 2007 als drie producten in één: een telefoon, een muziekspeler en een apparaat voor internet. Op 10 juli 2008 ging de App Store open, met 500 apps. Sindsdien komt een nieuwe mogelijkheid op je telefoon vaak als software: een app of een update. Voor bankieren, een taxi bestellen of muziek streamen koop je geen apparaat. Je installeert een app.
In beide gevallen ging het zo: zodra een algemeen apparaat goed genoeg en betaalbaar genoeg was, verhuisde een groot deel van het werk naar software. En er ontstond een kring van makers die er nieuwe toepassingen voor bouwden. Zo kun je de humanoid als zien: de pc of de smartphone van fysiek werk. Dat is een analogie, geen bewijs.
Not a preference for the human form but a recognition that humans are generalists.
Het argument in vijf stappen
Waarom dan een robot in mensvorm? Mijn redenering heeft vijf stappen. Bij elke stap hoort ook een rem, want geen van de vijf is vanzelf waar.
1. Elke volgende taak wordt software
Wie vandaag een taak automatiseert, bouwt of koopt in de praktijk vaak een oplossing voor die ene taak: een machine of robotcel, met gereedschap en besturing voor precies dat werk. Dat heet . Zo'n oplossing komt vaak van een eigen leverancier, met eigen reserveonderdelen en eigen training voor de monteur. Tien taken betekent dan vaak tien machines. Wie slim inkoopt, kiest steeds hetzelfde merk robotarm en dezelfde besturing, zodat onderdelen en cursussen overlappen. Maar elke cel blijft een eigen project, met een eigen grijper, een eigen programma en eigen storingen.
Met een standaardlichaam ziet dat er anders uit. De eerste taak is het zware werk: de robot neerzetten, veilig maken en koppelen. Staat die basis eenmaal, dan zou elke volgende taak vooral een uitbreiding in software moeten zijn. Dat is de belofte.
Fabrikanten bouwen daar al op. Boston Dynamics zegt over de nieuwe Atlas dat een taak die één robot leert, meteen door de hele vloot kan worden overgenomen. Dat is een claim van het bedrijf, maar het onderzoek wijst dezelfde kant op. Traditioneel trainden onderzoekers een apart model voor elke toepassing, elke robot en zelfs elke omgeving. In het project Open X-Embodiment bundelden 21 instituten de data van 22 verschillende robots. Een model dat op de data van negen van die robots was getraind, deed het op meerdere robots beter dan een model dat alleen hun eigen data kende, vooral bij robots met weinig eigen data.
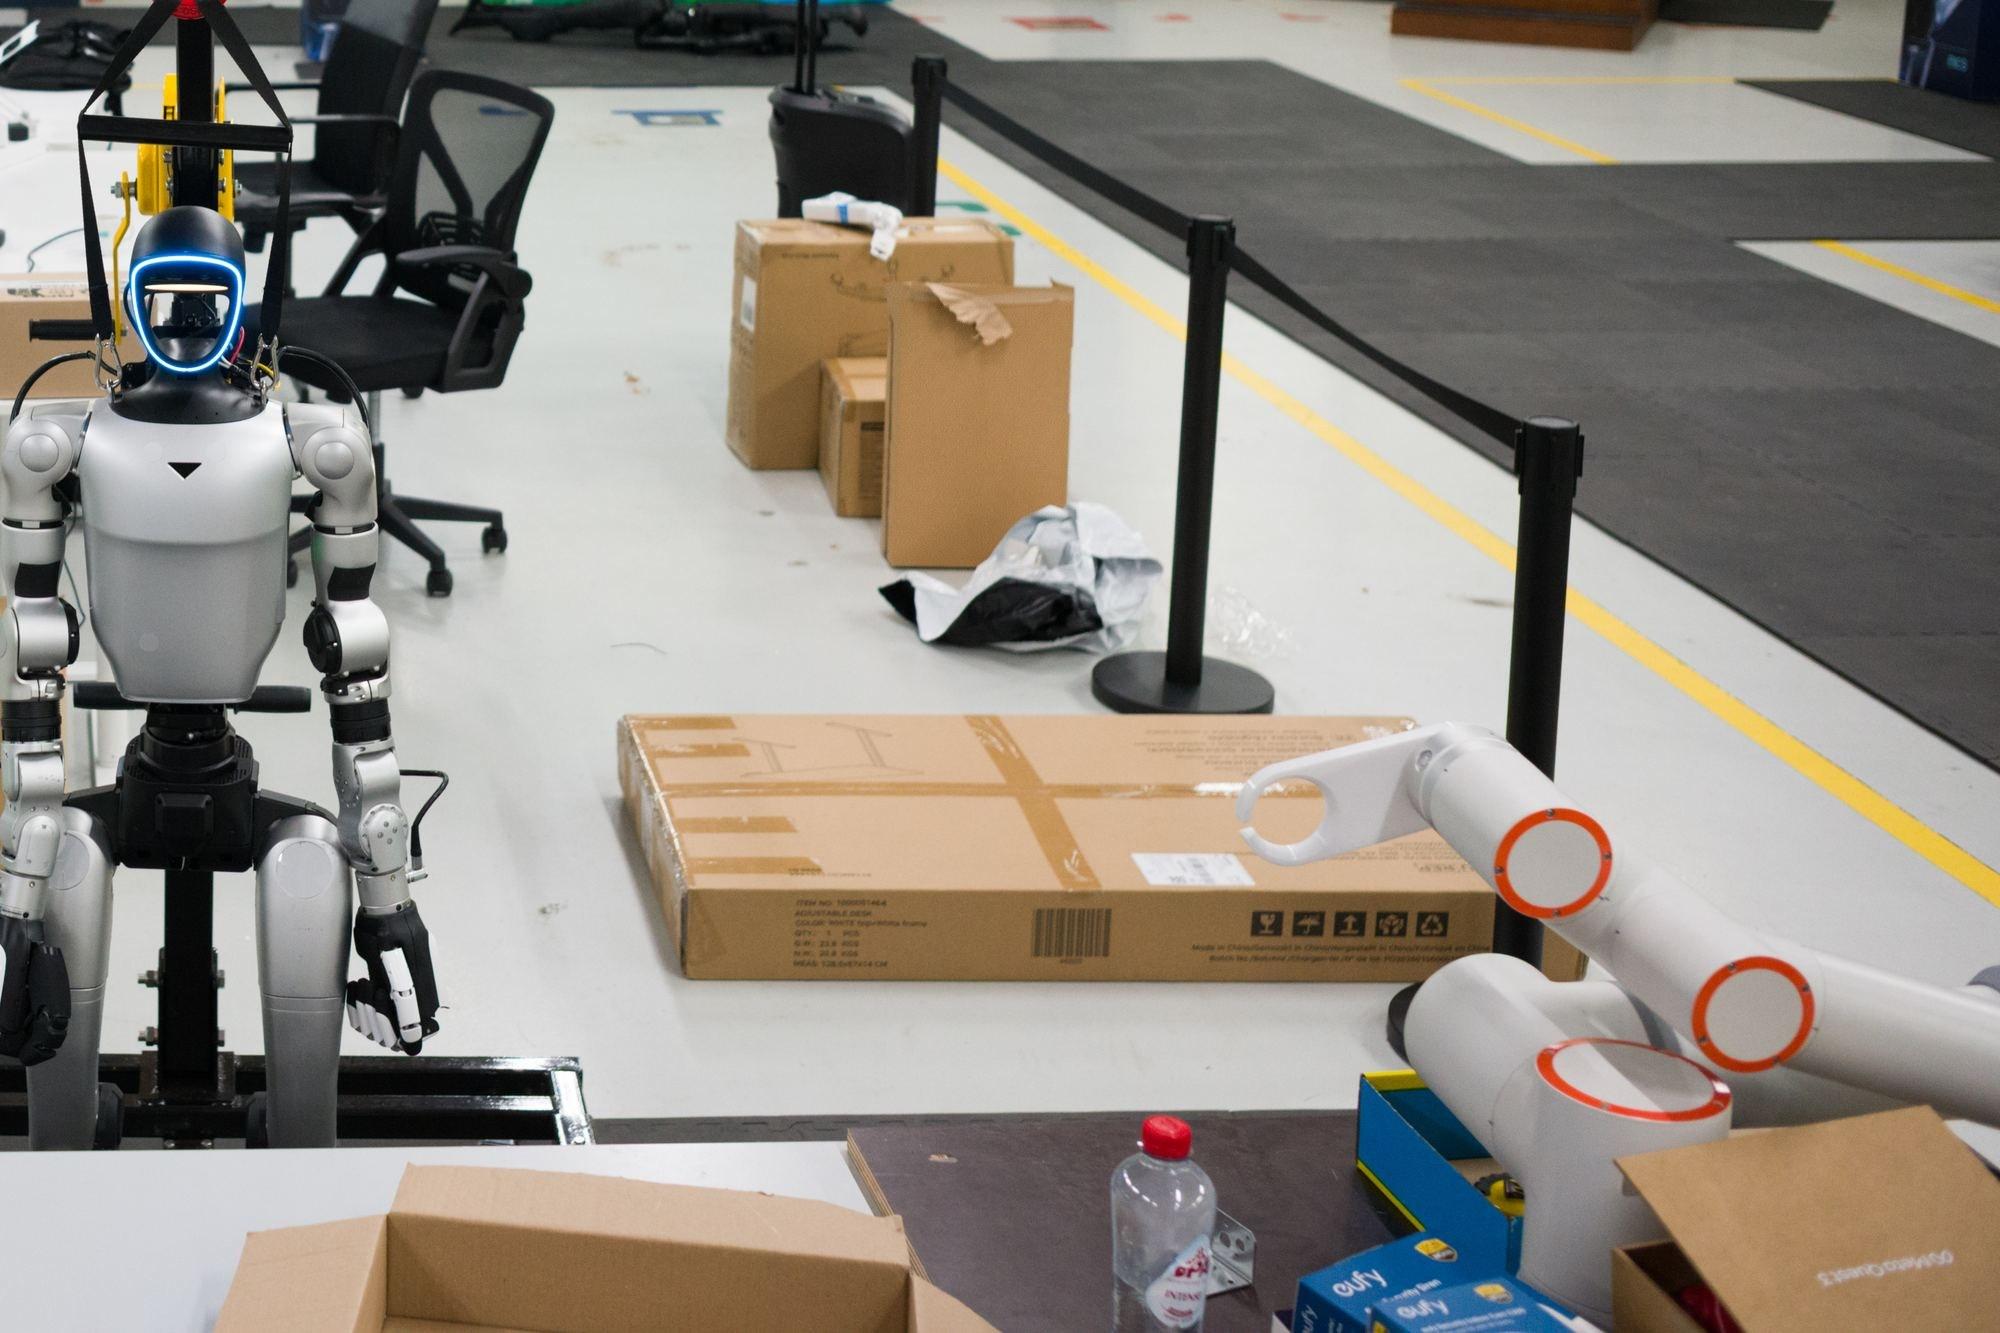
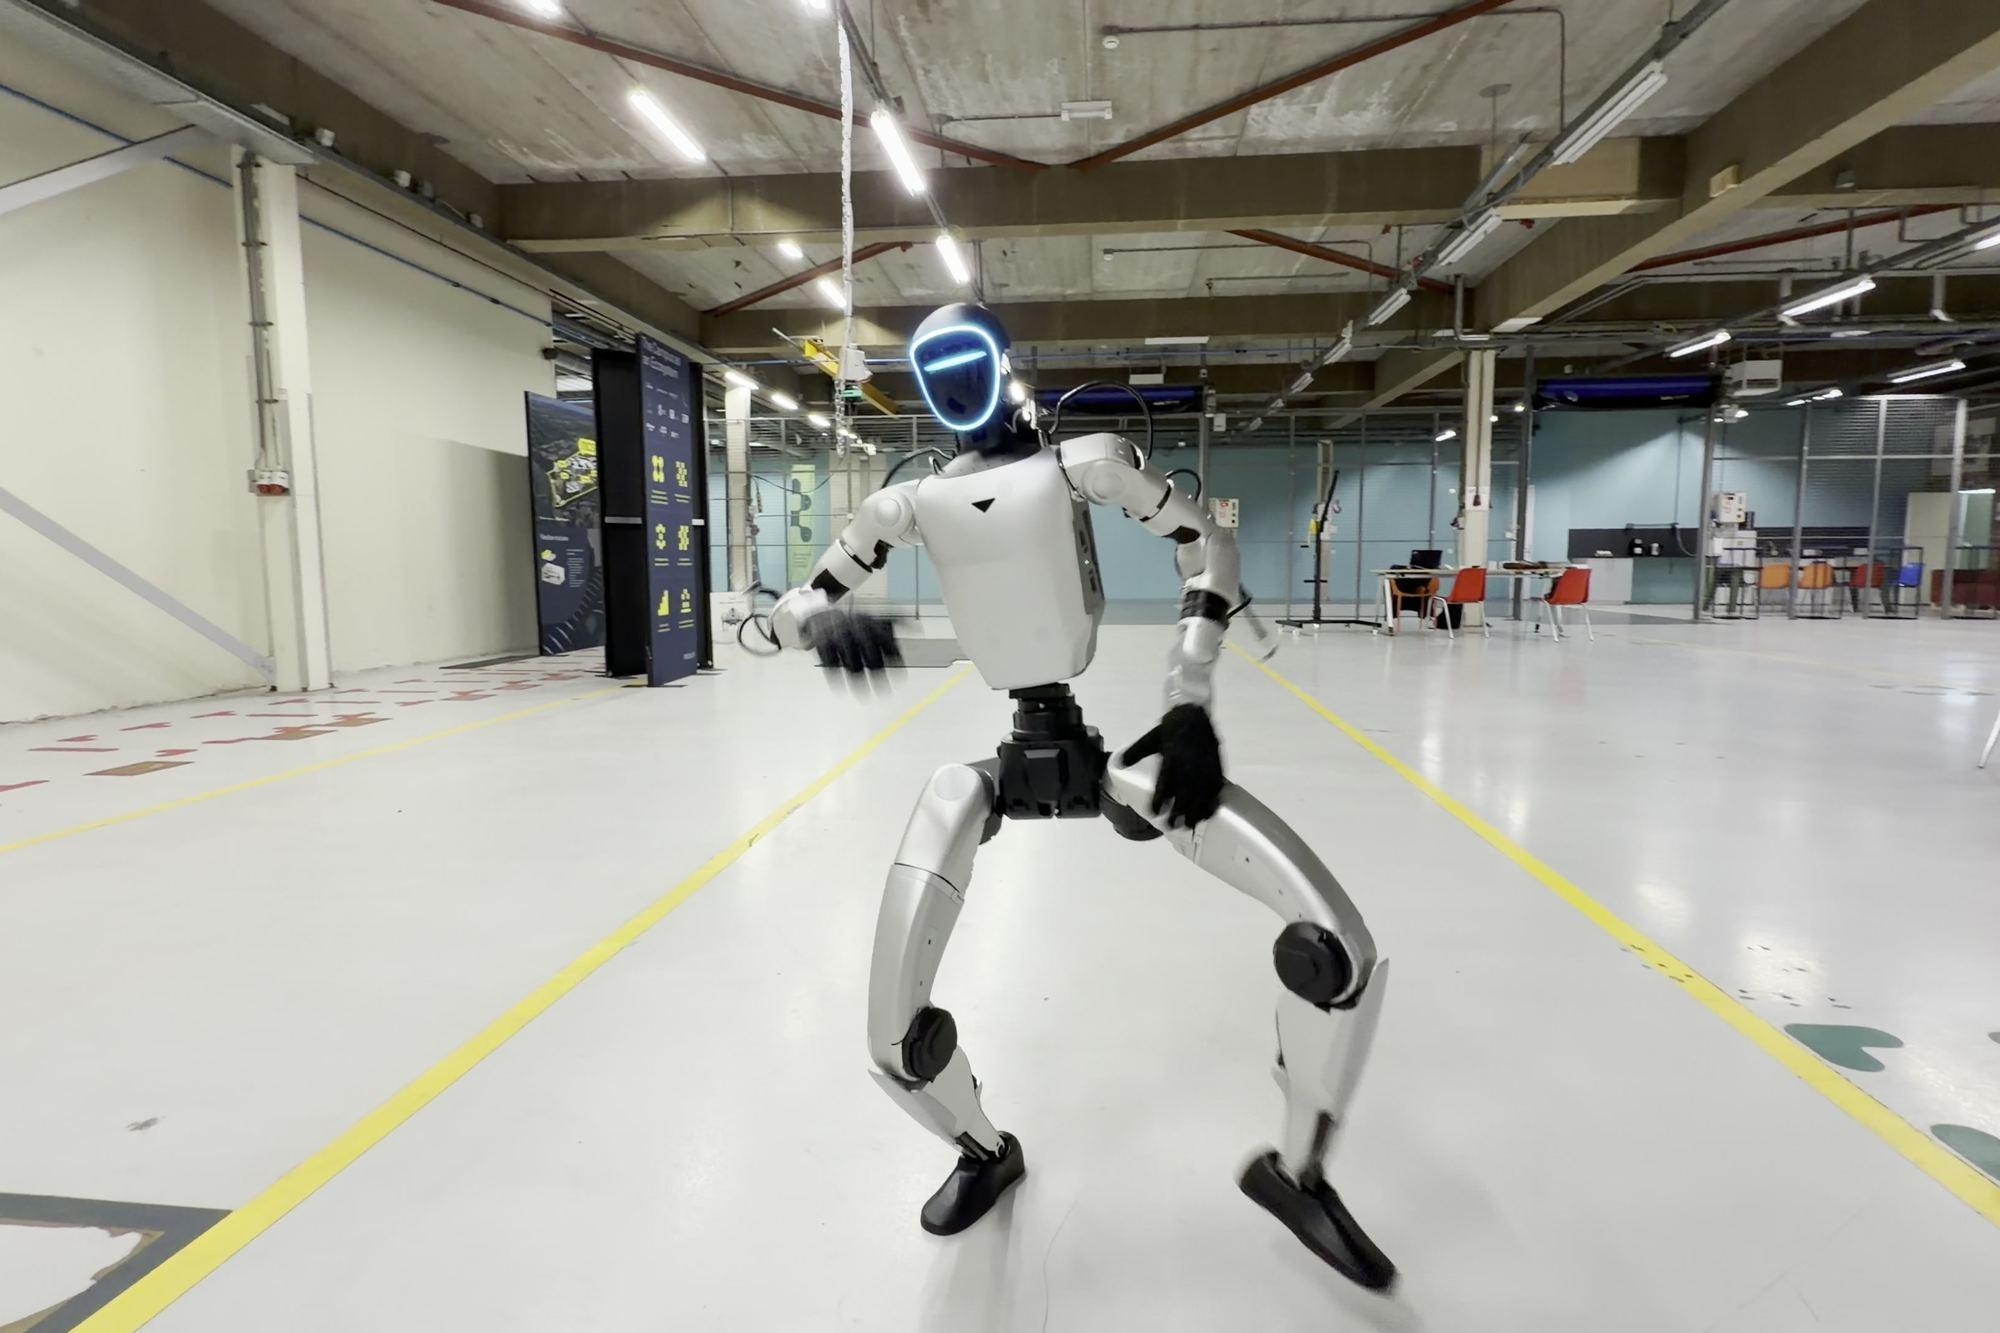
Op onze eigen vloer zien we die logica in het klein. De software die een van onze humanoids in balans houdt en zijn hele lichaam aanstuurt, hebben we niet zelf gebouwd. Het is GEAR-SONIC, een open model van NVIDIA. Ongeveer een week na onze opening draaide het op de robot. Zo hoort het ook: de standaardlagen neem je over, je eigen werk zit in de taak.
De rem: overzetten is niet gratis. Robots van hetzelfde type zijn nooit helemaal identiek. Jonathan Hurst, medeoprichter van Agility Robotics, legt uit dat kleine, vaste verschillen per robot, zoals in de motorconstante of het gewicht van onderdelen, volgens Agility te ijken zijn. Wat met temperatuur of tijd verandert, moet de software leren opvangen. Maar tegen alles bestand maken lukt niet. “Hoe robuuster een , hoe lager meestal de prestatie”, schrijft hij. Weet je niets over hoe glad de vloer is, dan moet de robot altijd lopen alsof hij op ijs staat.
En het lichaam is standaard, het gereedschap vaak niet. Agility geeft zijn nieuwe Digit 5 wisselbare grijpers. Bij ons bleef het lichaam gelijk, maar wisselde de hand soms per taak: een hand met vijf vingers voor het ene werk, een simpele grijper of eigen gereedschap voor het andere. Ook bij ons kost een nieuwe taak of een ander lichaam nog dagen werk.
En één ding komt bij elke taak terug: veiligheid. Voor de wet telt niet de robot alleen, maar de hele toepassing: robot, hand of grijper, taak en werkplek samen. Bij elke nieuwe taak doe je de risicoanalyse opnieuw. Wie een toepassing ingrijpend wijzigt, geldt in de Europese regels zelf als fabrikant, met CE-markering en al. Vanaf 20 januari 2027 geldt daarvoor de nieuwe , met strengere eisen voor machines waarbij zelflerende software een veiligheidstaak heeft. En voor robots die zelf actief hun balans houden, zoals humanoids op benen, is een eigen veiligheidsnorm nog in de maak.
Achter de belofte zit een verschuiving in robot-AI. Steeds vaker trainen bedrijven en onderzoeksgroepen, in plaats van een klein model per taak, een groot op data van veel robots en, afhankelijk van het model, ook op video's van mensen en op simulaties. Daarna past men zo'n model aan met veel minder data dan het basismodel kreeg: voor een nieuwe taak, of met meer moeite en minder bewijs voor een ander lichaam. Bij pi0 van Physical Intelligence ging het om 5 tot ruim 100 uur demonstraties per taak, tegen meer dan 10.000 uur voor het basismodel.
NVIDIA bracht in maart 2025 GR00T N1 uit, een open basismodel voor humanoids, getraind op een mix van echte robotdata, video's van mensen en veel kunstmatige (synthetische) data. En Unitree opende eind 2025 volgens eigen zeggen de eerste app store voor humanoids, waar gebruikers en ontwikkelaars volgens het bedrijf samen kunnen ontwikkelen en delen.
Het werkt niet als kopiëren en plakken. Data moet bij het lichaam passen: hoe de gewrichten zitten, hoe groot de handen zijn, waar de camera's hangen. GR00T N1 heeft daarom per robotlichaam een eigen in- en uitvoerlaag. Een model dat alleen op een tafelrobot met twee armen leerde, kan een humanoid niet zomaar aansturen. Google DeepMind laat met Gemini Robotics 1.5 zien dat bewegingen toch kunnen overspringen naar een ander lichaam, zoals in de video hierboven. Dat lukt omdat het model op data van meerdere lichamen is getraind, en bij de humanoid was het effect kleiner.
Kleine verschillen tussen robots kun je volgens Agility ijken, en veel makers trainen loop- en balansgedrag eerst in . Een nieuw gedrag moet hoe dan ook op de echte robot getest worden. De software reist dus mee, maar overzetten is geen gratis stap.
2. Eén robot, meer taken, meer uren
Een machine voor één taak verdient zich alleen terug als die taak draait. Staat de lijn stil of verandert het product, dan staat de machine ook stil. Een algemene robot kan in principe na de ene taak aan de volgende beginnen: 's ochtends dozen stapelen, 's middags een machine bijvullen, 's avonds opruimen. Als het omschakelen weinig kost, stijgt zo de : het deel van zijn uren dat hij echt nuttig werk doet.
Dat werkt alleen als die taken na elkaar kunnen. Moet een machine de hele dienst door worden bijgevuld, dan kan dezelfde robot niet ook dozen stapelen. En elke wissel kost tijd: naar de volgende plek, een andere hand, opnieuw ijken en controleren.
Daaronder ligt voor mij het belangrijkste argument. Kon een machine een taak dag en nacht rendabel doen, dan was die taak vaak allang geautomatiseerd. Veel van wat overblijft in fabrieken, kassen en magazijnen, is werk dat te gevarieerd is of te kort duurt voor een eigen machine. Daar past een robot die je als verplaatsbare capaciteit inzet: vandaag hier, morgen daar. Niet al het overgebleven werk is zo. Soms ontbrak gewoon het geld, de ruimte of een integrator met tijd, of is het product te slap of te breekbaar om te grijpen.
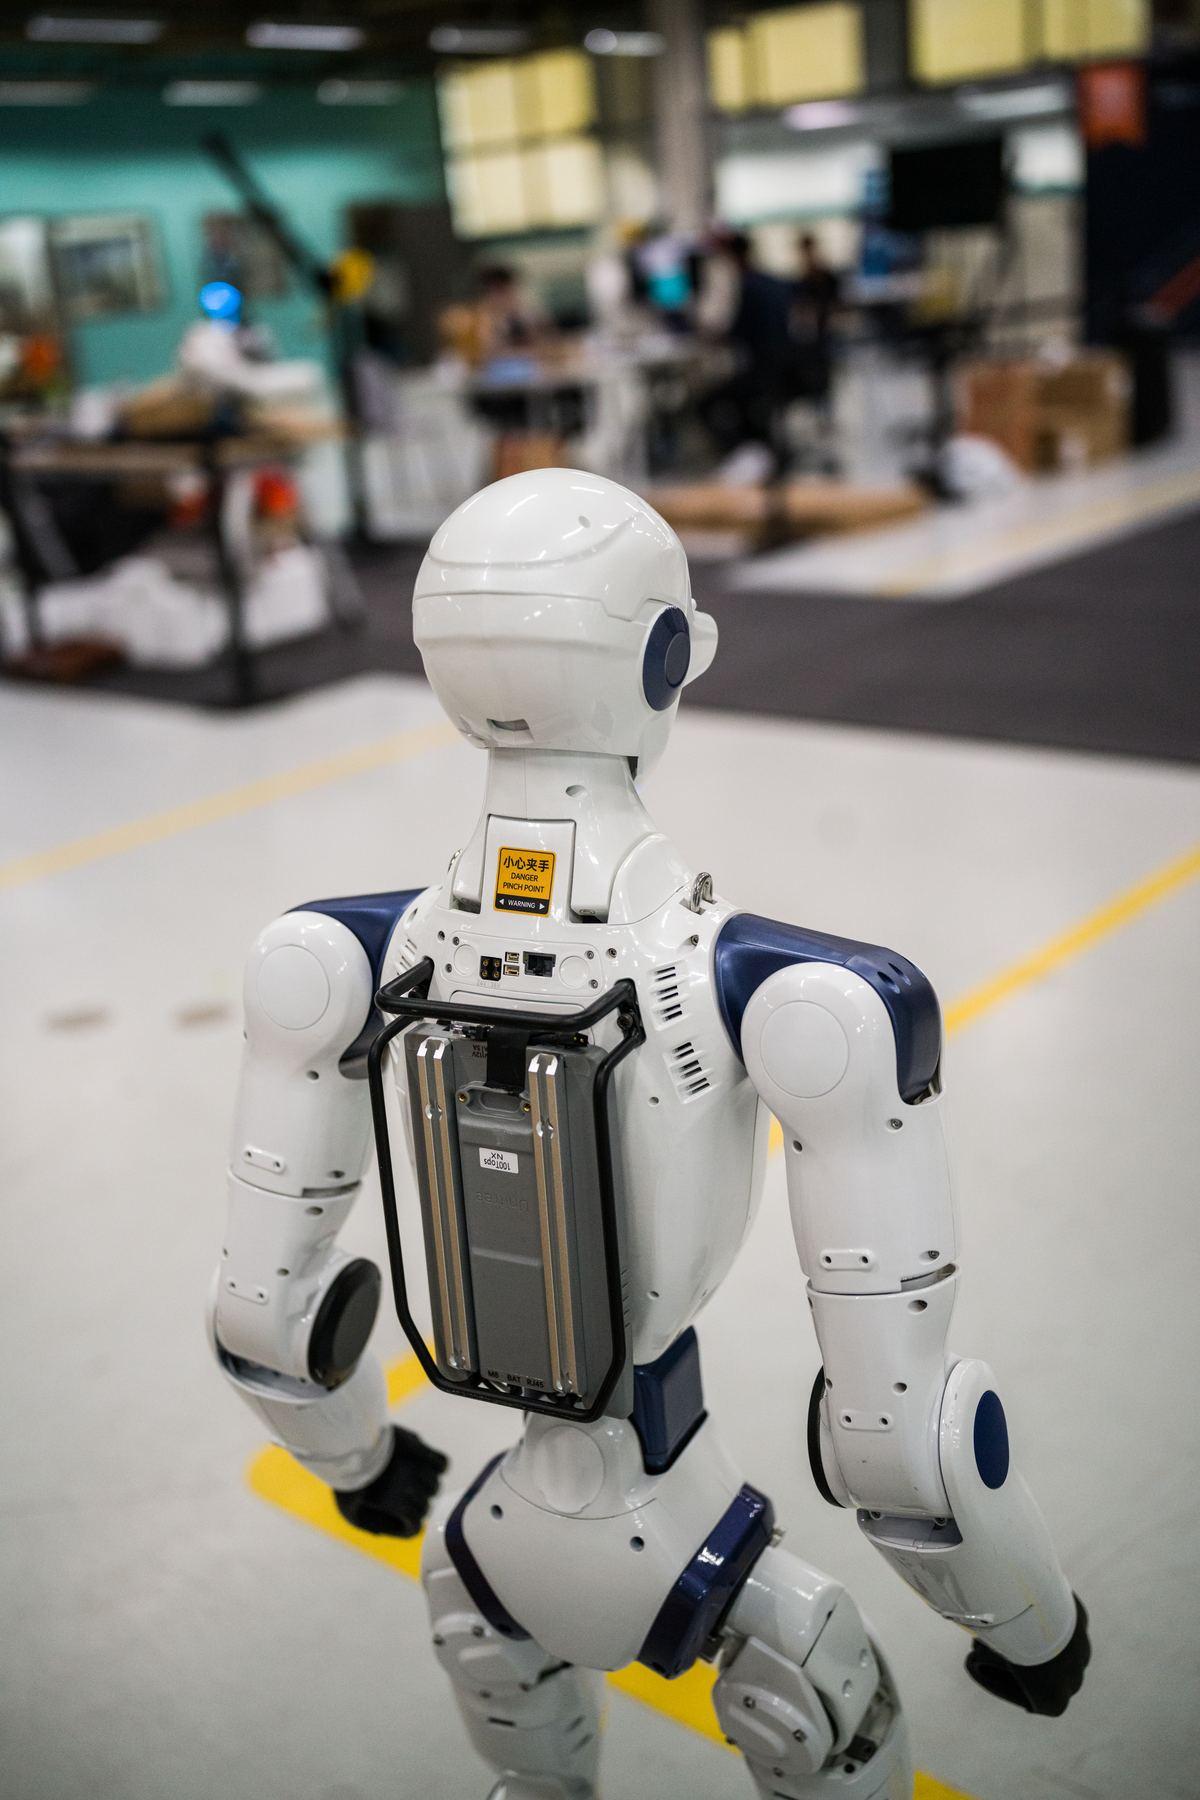
Fabrikanten werken aan die uren. Agility belooft voor Digit 5 meer dan 20 uur werk per etmaal, met snelladen. De eerste klanten krijgen volgens Agility in de eerste helft van 2027 vroege toegang, en eind 2027 moet hij algemeen beschikbaar zijn. Boston Dynamics zegt dat Atlas bij een bijna lege accu zelf naar een laadstation gaat, zijn accu wisselt en weer aan het werk gaat. Dat zijn ontwerpdoelen en claims van de makers, nog geen metingen.
De rem: de praktijk is bescheidener. Het traject van Figure bij BMW in Spartanburg duurde elf maanden. Ongeveer zes maanden daarvan draaide de robot elke werkdag, in diensten van tien uur. Het bedrijf meldt ruim 1.250 draaiuren. Dat is één dienst per dag, geen 24 uur. Hoe vaak een mens moest ingrijpen, meldt Figure niet. Bank of America noemt de huidige humanoids te kwetsbaar en te onderhoudsgevoelig voor fabrieken die dag en nacht draaien. Volgens Gartner halen ze nu een lagere dan robots voor één taak. En de Unitree G1, een van onze eigen onderzoeksrobots, loopt volgens de fabrikant ongeveer twee uur op een accu. Benutting is dus het sterkste economische argument, en tegelijk het minst bewezen.
3. Hetzelfde lichaam in grote aantallen kan goedkoper worden
Als veel bedrijven dezelfde soort onderdelen gebruiken, zoals , kunnen die in grote series worden gemaakt. Dan worden ze naar verwachting goedkoper, zoals dat bij auto's gebeurde. Vanzelf gaat dat niet. De eerste tekenen zijn er wel. Goldman Sachs meldde begin 2024 dat de productiekosten van humanoids in één jaar ongeveer 40 procent waren gedaald, terwijl de analisten 15 tot 20 procent per jaar hadden verwacht. De oorzaken: goedkopere onderdelen, meer leveranciers en betere ontwerpen en productiemethoden.
Bank of America schrijft in maart 2026 dat het standaardiseren van productspecificaties de kosten al flink heeft verlaagd, en dat schaalvoordelen ze verder kunnen drukken. De bank verwacht dat de van een in China gebouwde humanoid tussen 2025 en 2030 ongeveer halveren. Meer dan de helft van die kosten zit dan in de actuatoren, de motoren in de gewrichten. Precies de onderdelen die je in grote aantallen kunt standaardiseren.
Twee kanttekeningen voor wie gaat rekenen. Dit zijn materiaalkosten, geen verkoopprijs: een prijs bevat ook ontwikkeling, service en marge. En de robot is maar een deel van de rekening. Integratie, grijpers, veiligheid en programmeren komen erbij, en die tellen bij industriële robots vaak flink mee.
De rem: de aantallen zijn nog klein. Volgens de International Federation of Robotics (IFR) zijn er in 2025 wereldwijd bijna 7.000 humanoids op ware grootte verkocht, dus langer dan 1,40 meter. Kleinere modellen tellen daarin niet mee. In hetzelfde jaar kwamen er in fabrieken meer dan 600.000 nieuwe industriële robots bij. Dat is grofweg één humanoid op elke 85 industriële robots. Een ruwe rekensom van ons, want de ene telling gaat over verkochte robots en de andere over geplaatste. Gartner schrijft dat een humanoid nu meerdere keren meer kost dan een robot voor één taak. Morgan Stanley verwacht dat het gebruik tot halverwege de jaren dertig langzaam groeit.
En maatwerk is zelden helemaal maatwerk. Een robotcel bestaat meestal uit standaard robotarmen, motoren en besturingen die al in grote aantallen worden gemaakt. Het dure, unieke deel is vaak de integratie. De winst van één standaardlichaam zit dus voor een groot deel in software en integratie die je kunt hergebruiken. Wie op één merk of type lichaam standaardiseert, wordt wel afhankelijk van de keten van leveranciers daarachter. Volgens Morgan Stanley heeft bijna elke robotmaker ter wereld nog cruciale onderdelen uit China en de rest van Azië nodig.
4. Een mens kan het voordoen
Hoe leer je een machine een nieuwe taak? Klassiek programmeert een engineer elke stap: de posities, de volgorde en wat er bij een uitzondering moet gebeuren. Een humanoid kun je het ook laten zien. Een mens kan de robot zelf besturen () of zich laten filmen terwijl hij het werk doet (). Met leert een AI-model van zulke voorbeelden. De makers combineren die routes vaak.
Omdat het lichaam op het onze lijkt, is de vertaling van mens naar robot korter. Figure schrijft dat een humanoid ongeveer zo kijkt en zo gebouwd is als wij. Daardoor is kennis uit gewone mensenvideo volgens het bedrijf direct over te zetten.
Onderzoek laat zien dat het werkt, met grenzen. Bij Mobile ALOHA, een project van Stanford met een robot op wielen met twee armen, maakten 50 demonstraties per taak, samen met bestaande trainingsdata, bij sommige taken een groot verschil. Een lift bellen ging van 0 naar 95 procent geslaagde pogingen, een pan omspoelen van 0 naar 80 procent. Bij andere taken was de winst kleiner of nul, en het ging om smalle taken in één omgeving. Bij EgoMimic, van Georgia Tech, was een extra uur video van mensenhanden meer waard dan een extra uur robotdata. Dat is gemeten op een goedkope robot met twee armen, niet op een volledige humanoid. Figure meldt dat voortraining op mensenvideo de slagingskans in nieuwe situaties verhoogde van 9 naar 56 procent. Dat is een eigen meting van het bedrijf, en Figure schrijft er zelf bij dat algemene humanoid-robotica daarmee nog niet is opgelost.
Bij ons leren we robots taken aan door een mens het te laten voordoen met een VR-bril, en soms met datahandschoenen. Dat levert werkende demo's op. Het geleerde is nog smal, en de slagingskans over veel pogingen meten we de komende maanden met een vaste testopzet. Hoe dat leren precies gaat, en waar het nog misgaat, lees je in Hoe leert een humanoid een nieuwe taak?
De rem: niet iedereen is overtuigd. Robotpionier Rodney Brooks, die zelf rijdende magazijnrobots bouwt, vindt het idee dat humanoids binnen enkele decennia zonder aanpassing de plek van mensen innemen “pure fantasy thinking”. Hij verwacht dat het meer dan tien jaar duurt voordat de eerste humanoid met zelfs maar een beetje handigheid winstgevend werkt. En de IFR schreef in september 2026 dat de meeste toepassingen van humanoids nog gespecialiseerd zijn en vaak een mens nodig hebben die ze op afstand bestuurt.
5. Onze wereld is gebouwd voor het menselijk lichaam
Trappen, deuren, klinken, schappen, karren, gereedschap, werkbanken. Veel om ons heen is ontworpen voor het menselijk lichaam en gaat uit van twee handen, twee benen en ogen op de hoogte van een volwassene. Een mensenhand is daarmee een soort universele stekker: een boormachine is gemaakt voor mensenhanden, een kraan, een klem en een karretje ook. Een robot in die vorm kan in principe werken in een gebouw dat al bestaat, met weinig aanpassingen aan het gebouw zelf. Dat is vooral waardevol in : bestaande fabrieken, kassen en magazijnen. Helemaal zonder aanpassing gaat het zelden: laadplekken, goede wifi, afgebakende zones en een risicoanalyse horen er altijd bij.
De IFR formuleert het voorzichtig: voor zover onze omgeving is ingericht op het menselijk lichaam, kan een algemene robot in mensvorm een voordeel hebben. Bank of America schrijft dat de mensvorm past bij bestaand gereedschap, bestaande gebouwen en bestaande werkwijzen. Agility maakte Digit 5 zo groot dat hij bij dezelfde schappen kan en door dezelfde gangpaden, deuren en werkplekken past als mensen.
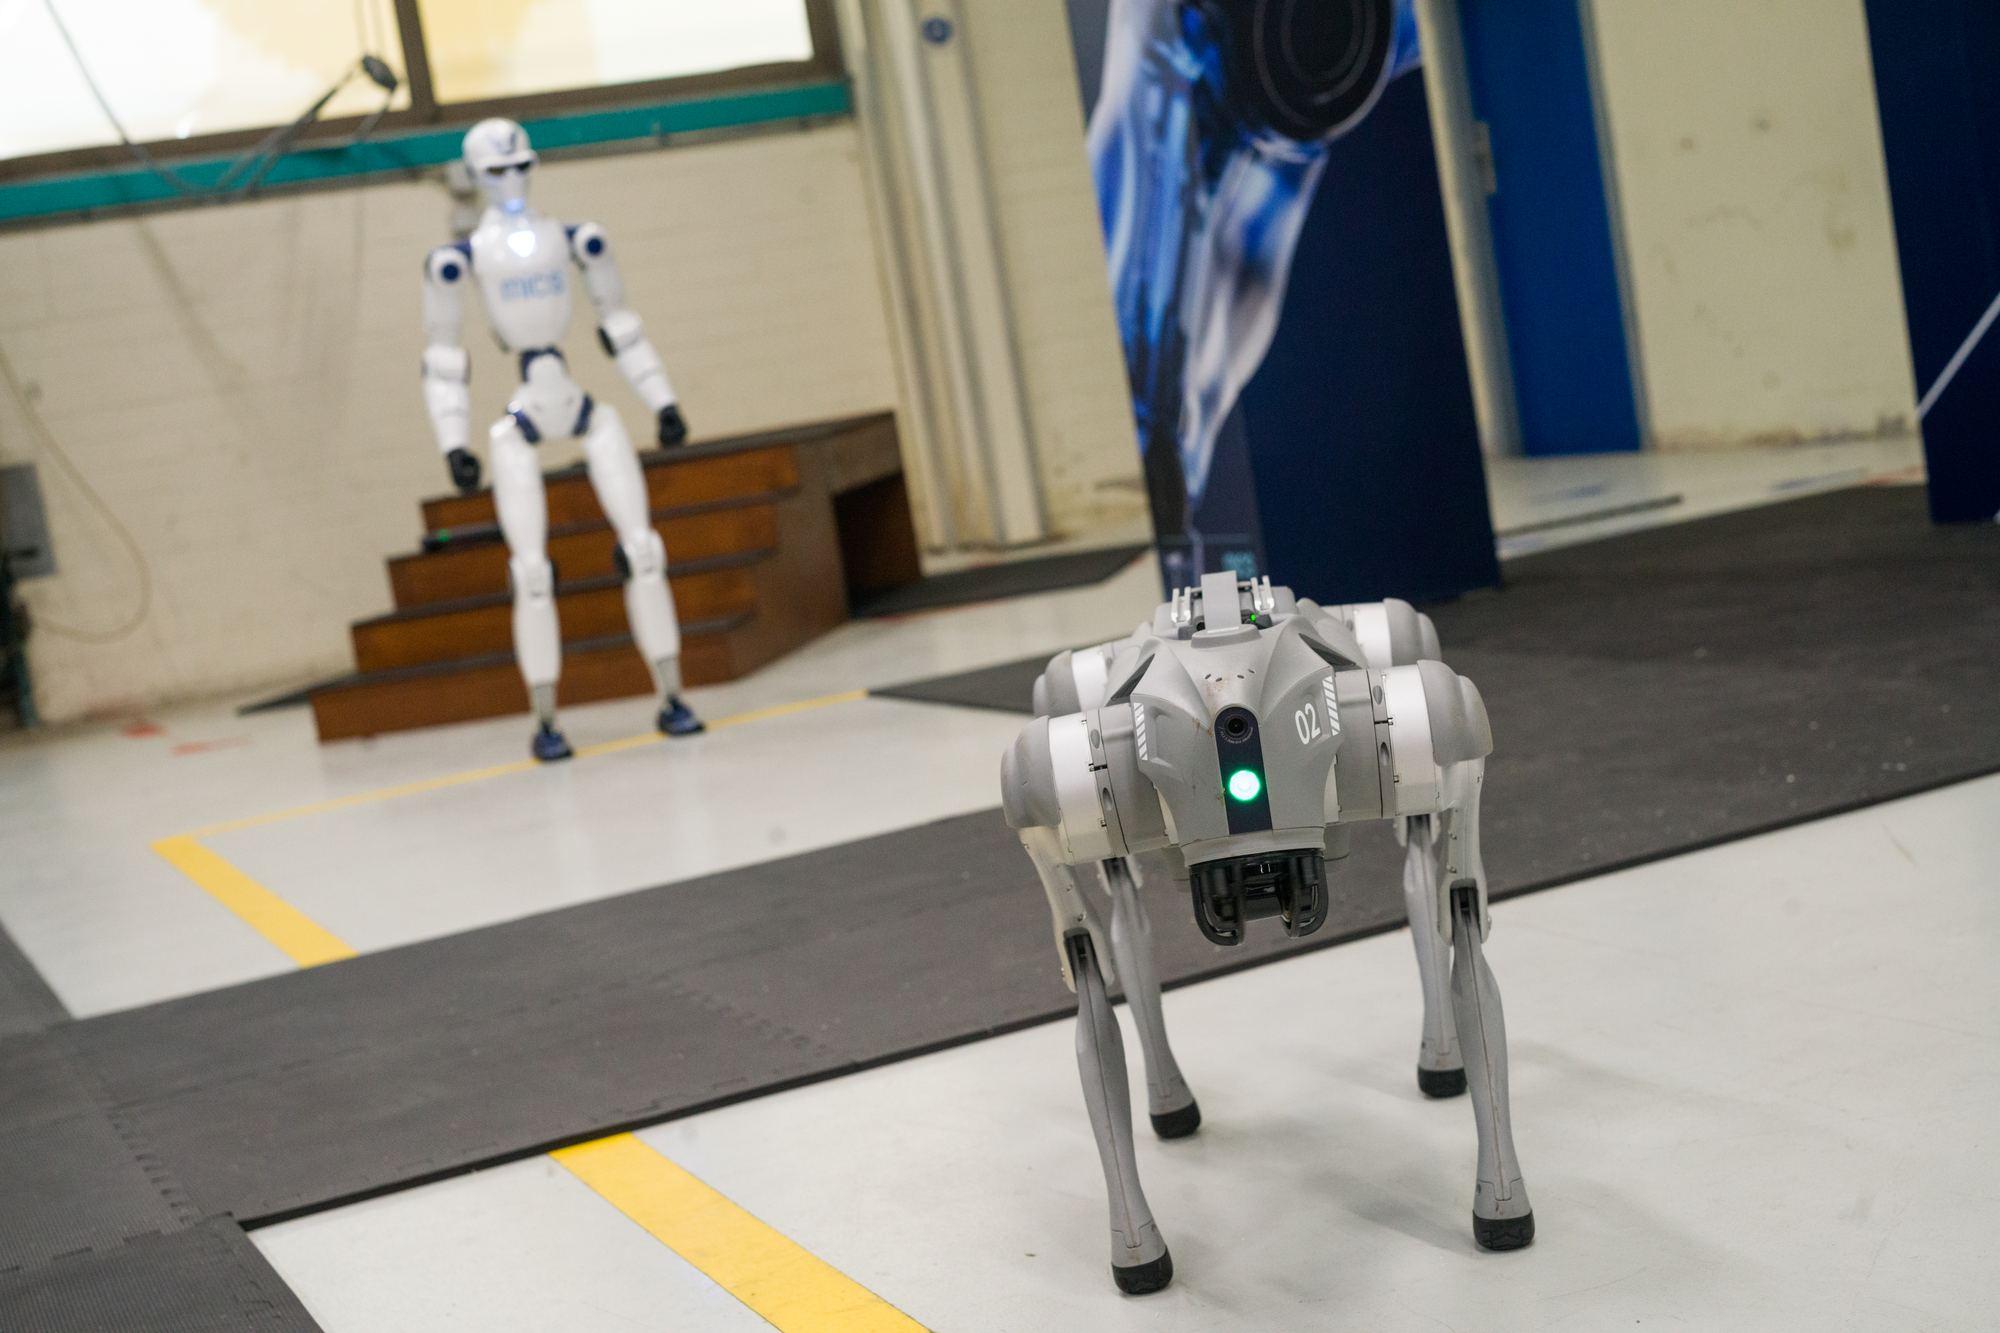
De rem: de vorm is geen heilig huisje, ook niet voor de makers. Boston Dynamics gaf de nieuwe Atlas gewrichten die helemaal rond kunnen draaien, iets wat geen mens kan. Unitree heeft met de G1-D een versie zonder benen, in één uitvoering op een rijdend onderstel, bedoeld voor dataverzameling en training. En Brooks verwacht dat humanoids op niet al te lange termijn wielen als voeten krijgen, en dat we ze dan nog steeds humanoids noemen. Op onze eigen vloer liep de robothond de trap op, nog niet de humanoid. En bij werk op één vaste plek zetten we een humanoid soms vast op een verrijdbaar onderstel. Dan doen de benen niets.
Mijn conclusie: de mensvorm helpt waar de wereld op het lichaam is gebouwd, maar de echte winst zit in de veelzijdigheid. Wat er werkelijk toe doet, zijn twee handen en camera's die zien wat die handen doen. Daaronder kunnen benen zitten, wielen of een rail, afhankelijk van de plek. Staat dat bovenlijf op wielen, een rail of een vaste voet, dan heet het een .
De tegenzaak
Nu de andere kant, en die is sterk. Voor veel stabiel werk met veel volume wint maatwerk, en dat blijft voorlopig zo. Een machine die maar één beweging hoeft te maken, kun je daarop afstemmen. Dat levert vaak een kortere , minder stroomverbruik en minder onderhoud op, en zo'n machine is meestal makkelijker veilig te maken. Een op een vaste plek of een die bakken rijdt, doet zijn ene taak vaak beter en goedkoper dan een humanoid.
De geschiedenis waarschuwt ook. Rodney Brooks bracht in 2012 met zijn bedrijf Rethink Robotics de robot Baxter uit: twee armen, en je leerde hem een taak door zijn arm met de hand door de beweging te leiden, in plaats van hem te programmeren. Hij was bedoeld voor eenvoudig werk als laden, lossen en sorteren. De verkoop viel tegen, de productie stopte in 2018 en Rethink hield in oktober van dat jaar op. De belofte van een veelzijdige robot die je makkelijk inzet, is dus niet nieuw. De vraag is of de techniek nu wel ver genoeg is.
De cijfers laten zien hoe groot de wereld van maatwerk is. Volgens de IFR draaien er nu zo'n 5 miljoen industriële robots in fabrieken. Bij de professionele servicerobots waren transport en logistiek in 2025 de grootste groep, met ruim 117.000 verkochte stuks. Amazon meldde eind juni 2025 dat het zijn miljoenste robot had ingezet, en heeft volgens eigen zeggen de grootste vloot van mobiele robots voor de industrie ter wereld.
Analisten zijn voorzichtig over humanoids. Gartner verwacht dat tot en met 2028 minder dan 100 bedrijven verder komen dan een proef met humanoids. Minder dan 20 zetten ze dan op schaal in, in logistiek en maakindustrie. Voor bedrijven die zoveel mogelijk werk per geïnvesteerd bedrag willen, verwacht Gartner meer van : robots die meerdere taken kunnen zonder vast te zitten aan een menselijke vorm, bijvoorbeeld op wielen. De IFR schrijft dat humanoids moeten kunnen tippen aan de eisen van de industrie voor cyclustijd, energieverbruik en onderhoudskosten. En de federatie noemt drie remmen: veiligheidsnormen die nog niet af zijn, hoge kosten voor training en onderhoud, en het ontbreken van een sterke businesscase, vooral in de industrie.
En dan de grens van mijn eigen vergelijking. Software kopieer je bijna gratis, en de pc werd binnen enkele jaren een massaproduct. Een robot is een fysiek ding. Elke taak vraagt nog steeds kracht, grip, snelheid en veiligheid. En vandaag is de humanoid juist duurder dan een robot voor één taak, en levert hij minder werk op: Gartner wijst op een lagere doorvoer en uptime. De vergelijking laat zien waarom algemeen kan winnen. Ze bewijst niet dat het al zo is. Wat humanoids nu echt kunnen, lees je in Humanoids in 2026: wat kunnen ze echt?
Wat denk jij? Klik voor ons oordeel
Voor stabiel werk met veel volume klopt het bijna altijd. Maar ‘altijd’ gaat te ver. Verandert de taak vaak, of is het volume per taak klein, dan staat de machine stil of moet je hem ombouwen. Dan stijgen de kosten per taak, en kan een robot die meerdere taken doet goedkoper uitvallen.
De meeste makers beloven dat ook niet. Boston Dynamics spreekt bijvoorbeeld over een breed scala aan industriële taken. Alleen als doel voor de lange termijn noemen sommigen het. Handen, kracht, accu en betrouwbaarheid zijn nog duidelijke grenzen, en de meeste toepassingen zijn volgens de IFR nog gespecialiseerd. Zeg liever: veel taken die mensen doen, op plekken die voor mensen zijn gebouwd.
Mensenvideo helpt, en wordt steeds belangrijker als trainingsdata. Maar meestal in combinatie met robotdata, vaak uit teleoperatie of van een handgrijper met camera, soms met simulatie, en altijd met veel testen op de echte robot. Volgens critici als Rodney Brooks is video alleen lang niet genoeg voor fijne handigheid.
Waar ligt de grens?
Wanneer kies je dan wat? Drie vragen helpen. Hoeveel varieert het werk binnen de taak: is elke doos hetzelfde, of elke keer anders? Hoe vaak verandert de taak zelf: blijft die jaren gelijk, of wisselt hij per seizoen, per order of per klant? En hoe groot is het volume?
Is het werk elke keer hetzelfde, blijft de taak jaren gelijk en is het volume groot, dan wint een machine voor die ene taak. Bijna altijd. Verandert de taak vaak en is het volume per taak klein, dan wordt een algemene robot interessant, zeker in een gebouw dat voor mensen is gemaakt. Varieert alleen het werk binnen de taak, dan kan slimme besturing dat vaak ook op een robot voor die ene taak opvangen. Daar zit een breed middengebied van flexibele robots, zoals cobots, AMR's en hybride humanoids op wielen. Hieronder zie je hoe het over zes jaar uitpakt, bij wisselend werk en bij één vaste taak.
Uitleg · speel met de tijd
Maatwerk of algemeen: zes jaar op één werkvloer
Maatwerk
Een eigen machine per taak
- Dozen stapelen
- Machines
- 1
- Staan stil
- 0
- Soorten machines
- 1
- Integraties
- 1
Algemeen
Eén soort robot, taken in software
- Dozen stapelen
- Robots
- 1
- Staan stil
- 0
- Soorten robots
- 1
- Integraties
- 1
Jaar 1. Eén taak: de machine is sneller en goedkoper. De algemene robot heeft nog niets om zijn extra kunnen voor te gebruiken.
Let op: per taak is de algemene robot trager dan een machine die er speciaal voor is gebouwd. En ook de algemene robot vraagt per taak integratie: een hand of grijper, de werkplek inrichten, voordoen, testen, koppelen aan je systemen en een nieuwe risicoanalyse. Naar verwachting wel lichter, omdat lichaam en besturing gelijk blijven.
Illustratie van het principe, geen rekenmodel. De aantallen zijn bedacht. Aanname: één algemene robot kan twee kleine taken per dag aan.
In Nederland is de behoefte aan automatisering er. Volgens het CBS had in april 2026 bijna twee derde van de bedrijven last van een personeelstekort. Meer automatisering, bijvoorbeeld met robots of AI, was de maatregel die bedrijven daartegen het vaakst kozen: 29,7 procent van alle bedrijven, bij grote bedrijven ruim 40 procent. Tegelijk gebruikte in 2025 volgens een voorlopig cijfer maar 1 procent van de bedrijven AI in de vorm van autonome robots of drones. Er is dus veel ruimte, en voor slimme, zelfstandige robots is het nog vroeg. Of het om flexibele automatisering gaat, zeggen deze cijfers niet.
Hoe de verhouding straks uitvalt, weet ik niet. Misschien wordt het grootste deel van de robots algemeen, misschien blijft het grootste deel gespecialiseerd. Wel weet ik dat het geen of-of is. Per sector ziet de grens er anders uit. Dat werken we uit in onze stukken over de maakindustrie, logistiek en distributie en de kas en de voedselindustrie.
Wat betekent dit als je nu moet kiezen?
- 01
Leg je taken langs de drie vragen
Per taak: hoeveel varieert het werk, hoe vaak verandert de taak en hoe groot is het volume? Dat bepaalt de vorm, niet andersom.
- 02
Eén grote, stabiele taak? Kies maatwerk
Bij veel volume en weinig variatie wint een machine of cobot voor die taak bijna altijd. Daar is niets mis mee.
- 03
Tel taken, niet één taak
Een algemene robot kan zich alleen terugverdienen als je hem over meerdere taken, diensten of locaties inzet. Reken met het werk van de komende jaren, niet alleen met dat van nu.
- 04
Reken met echte uren
Hoe lang loopt hij op een accu, hoe snel laad of wissel je, hoeveel diensten haal je echt? Ontwerpdoelen van fabrikanten zijn geen metingen.
- 05
Reken veiligheid per taak mee
Elke nieuwe taak vraagt een nieuwe risicoanalyse. Plan daar tijd en geld voor, ook als de robot dezelfde blijft.
- 06
Kijk naar je gebouw
Trappen, drempels en gereedschap voor mensen pleiten voor de mensvorm. Een vlakke vloer en één vaste plek pleiten voor wielen of een vaste voet.
- 07
Houd je data en software los van één merk
Leg in het contract vast wie de data van jouw vloer mag gebruiken en dat je die kunt exporteren. De Europese Data Act geeft je als gebruiker sinds september 2025 al recht op toegang tot die data. Bouw waar het kan op open software zoals . Reken er wel op dat je bij een ander merk taken opnieuw moet inregelen.
Hoe wij ernaar kijken
Op onze werkvloer in Schiedam staan humanoids, robothonden en robots op wielen naast elkaar. Per taak kijken we welke vorm past, en het antwoord kan zijn: geen humanoid. Wie dat in het echt wil zien, kan langskomen voor een rondleiding. Voor directies geven we boardroom-briefings over wat humanoids nu wel en niet kunnen. En met Studio Partners werken we in sprints van dertien weken aan één concrete taak, met aan het eind een demo en een besluit over de volgende stap.
Bronnen en verder lezen
- 1.designboom op Vimeo: the evolution of the desk by the harvard innovation lab · 30 sep 2014, 55 seconden, met makers en credits
- 2.designboom: the evolution of the desk by the harvard innovation lab · 30 sep 2014, over de spullen in het filmpje
- 3.Harvard Innovation Labs: The Viral Desk Seen 'Round the World · 9 nov 2015, over de makers van het filmpje
- 4.Fast Company: How Your Desk Has Evolved Over The Past 35 Years · 30 sep 2014
- 5.Wikipedia: Wang Laboratories · geraadpleegd 24 okt 2026
- 6.Wikipedia: WordStar · eerste versie voor MS-DOS in april 1982
- 7.Wikipedia: MultiMate · eerste versie in december 1982
- 8.Apple Newsroom: Apple Reinvents the Phone with iPhone · 9 jan 2007
- 9.Apple Newsroom: The App Store turns 10 · 5 jul 2018
- 10.Boston Dynamics: Why Humanoids Are the Future of Manufacturing (webinar) · 18 nov 2025, citaat uit de beschrijving bij de video
- 11.Open X-Embodiment: Robotic Learning Datasets and RT-X Models · arXiv, okt 2023, herzien mei 2025
- 12.Boston Dynamics: Boston Dynamics Unveils New Atlas Robot to Revolutionize Industry · 5 jan 2026, claim van de fabrikant
- 13.Agility Robotics: Jonathan Hurst answers your questions about building Digit 5 · 23 okt 2026
- 14.Agility Robotics: Agility unveils Digit 5 · 15 sep 2026, claim van de fabrikant
- 15.Machineverordening (EU) 2023/1230 · EUR-Lex, geldt vanaf 20 januari 2027
- 16.ISO/TC 299: werkprogramma robotica (ISO/CD 25785-1) · ontwerpnorm voor robots die actief hun balans houden
- 17.Google DeepMind: Gemini Robotics 1.5 · arXiv, 2 okt 2025
- 18.NVIDIA: Isaac GR00T N1, open basismodel voor humanoids · 18 mrt 2025
- 19.NVIDIA: GR00T N1, An Open Foundation Model for Generalist Humanoid Robots · arXiv, 18 mrt 2025
- 20.Physical Intelligence: π0, a vision-language-action flow model · arXiv, 31 okt 2024
- 21.Unitree: World's First Humanoid Robot App Store (video) · 12 dec 2025, claim van de fabrikant
- 22.Figure: F.02 bij BMW Spartanburg · 19 nov 2025, claim van de fabrikant
- 23.Bank of America Institute: Physical AI, part 2: Humanoid robots · 12 mrt 2026
- 24.The Robot Report: Gartner predicts fewer than 20 companies will deploy humanoids at scale by 2028 · 21 jan 2026, weergave van Gartner
- 25.Goldman Sachs: The global market for robots could reach $38 billion by 2035 · 27 feb 2024
- 26.Our World in Data: Learning curves · 18 apr 2023
- 27.IFR: Global Sales of Professional Service Robots Surge 24% · 30 sep 2026
- 28.IFR: Five Million Robots Now Operate in Factories Globally · 24 sep 2026
- 29.IFR: position paper over humanoids · 17 jul 2025
- 30.IFR: Top 5 Global Robotics Trends 2026 · 8 jan 2026
- 31.Morgan Stanley: Humanoids, a $5 trillion market · 14 mei 2025
- 32.Figure: Project Go-Big · 18 sep 2025, claim van de fabrikant
- 33.Mobile ALOHA (Stanford) · arXiv, 4 jan 2024
- 34.EgoMimic (Georgia Tech) · arXiv, 31 okt 2024
- 35.Figure: Helix 2.5, 30-home generalization · 17 sep 2026, eigen meting van het bedrijf
- 36.Rodney Brooks: Why Today's Humanoids Won't Learn Dexterity · 26 sep 2025
- 37.Unitree: G1-D · productpagina van de fabrikant, geraadpleegd 24 okt 2026
- 38.Unitree: Heard some people like wheels? (video) · 23 apr 2026
- 39.Wikipedia: Rethink Robotics · geraadpleegd 24 okt 2026
- 40.Wikipedia: Baxter (robot) · geraadpleegd 24 okt 2026
- 41.Amazon: 1 million robots and a new AI foundation model · 30 jun 2025
- 42.CBS: Bedrijven zetten meer in op automatisering door personeelstekort · conjunctuurenquête april 2026
- 43.CBS: Bedrijven gebruiken AI vaakst voor marketing of verkoop · dec 2025, voorlopige cijfers
- 44.Data Act (EU) 2023/2854 · EUR-Lex, geldt sinds 12 september 2025